中文: R216可转位球头刀配刀:H13曲面半精加工与接触直径
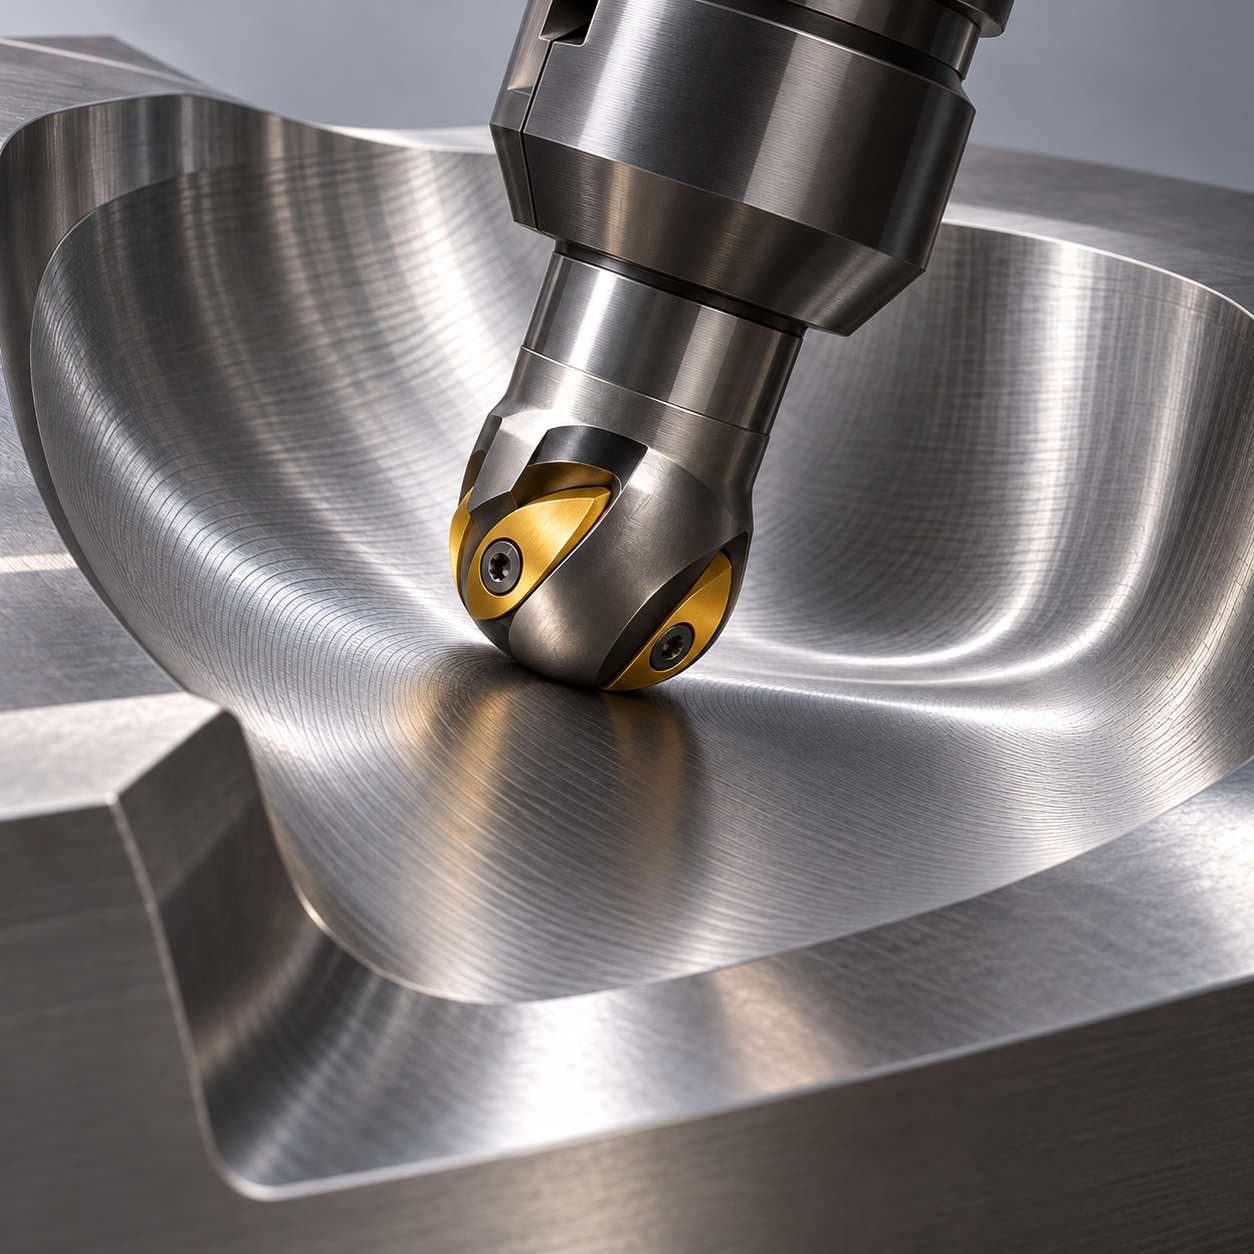
可转位球头刀在本例承担半精加工,而不是直接承诺得到抛光级曲面。假设H13成形鞍座热处理后约40 HRC,开放凹曲面最小内圆弧18 mm,最终轮廓公差0.03 mm、Ra 0.8 µm。经过牌号与硬度验证的R216类系统先建立均匀余量,再由独立整体硬质合金球头刀完成表面。
先找接触点,再用刀具标称直径
把CAD局部曲率、过渡区和实际粗余量一起检查。20 mm球头从半径上能进入18 mm内圆弧,不代表刀柄也能避开鞍座边缘。浅坡接触位置靠近球心轴线,实际切削速度远低于用标称直径算出的数值;单纯提高转速不能替代有效接触直径和刀具最高转速校核。
| 图纸区域 | 配刀分工 | 放行条件 |
|---|---|---|
| 主体曲面粗余量 | 独立圆刀片粗刀或既有合格粗加工路线 | 整个曲面均有可测正余量 |
| 半精加工包络 | 20 mm R216类可转位球头刀,准确匹配刀片及适用实际H13硬度的牌号 | 刀座、刃口衔接、有效直径合格,不混用粗球刀与精球刀系列 |
| 最终曲面 | 10 mm双刃微晶硬质合金球头刀,耐热PVD涂层、适度刃口处理 | 低跳动、足够刚性与到达性;厚重钝化易在尖部摩擦 |
| 边缘和定位孔 | 小倒角刀;双刃硬质合金钻,配合定位要求时再铰 | 路线允许时热处理前加工孔,热后复核最终位置 |
刀片接缝误差不等于刀路残高
用背部稳定基面装夹,载荷下方有支承,曲面无遮挡。热处理后重新确认基准状态,不能直接沿用热前坐标。夹持短而平衡,避空颈必须在所有倾角下避让边缘。具备五轴条件时,可以通过经验证的小倾角让接触离开球头中心,但同时会改变接触带方向和可达区域。
半精加工采用考虑实际余量的路径,浅区行切与陡区等高路径分别评估,不把同一平面步距机械用于所有坡面。对于简单圆截面,理论残高h = R − √(R² − (s/2)²),它只用于估算路径间距,不能当成自由曲面的Ra预测。刀片接缝、机床运动和让刀都可能成为主要误差。不同策略衔接处要有受控重叠,并在精加工前检查接刀带。
把剩余量作为半精工序验收项目
按可达性使用测头或离线方法检查余量分布,不能让小精刀突然撞上半精刀片移位留下的高脊。硬钢碎屑须按验证过的气冷或冷却方式离开接触带,避免反切。关注微崩、涂层破坏和接触亮带增宽;球头尖部摩擦常会先损害纹理,未必立刻表现为明显刀径磨小。
最终轮廓按图纸基准系检查,粗糙度在浅坡和陡坡按规定方向测量。刀路预览光滑不能证明Ra 0.8 µm合格。记录精刀跳动,用刃口和表面证据决定更换,不编造固定加工件数或寿命统计。
若前道采用高进给开粗,残留包络必须还能由本例球头刀均匀化。进入曲面工序前,可用精加工余量预算与粗刀替代方案作保守核对。
若精加工用残留高度限定刀轨,球头刀步距算例说明了为何平面估算还要按曲率与坡面接触重新核对。
球头刀常见问答
R216能和其他精加工球头系列混装刀片吗?不能凭外形判断,按准确目录配对。步距减半,粗糙度就减半吗?不是,几何残高非线性变化,实际表面还受其他因素影响。